研究紹介
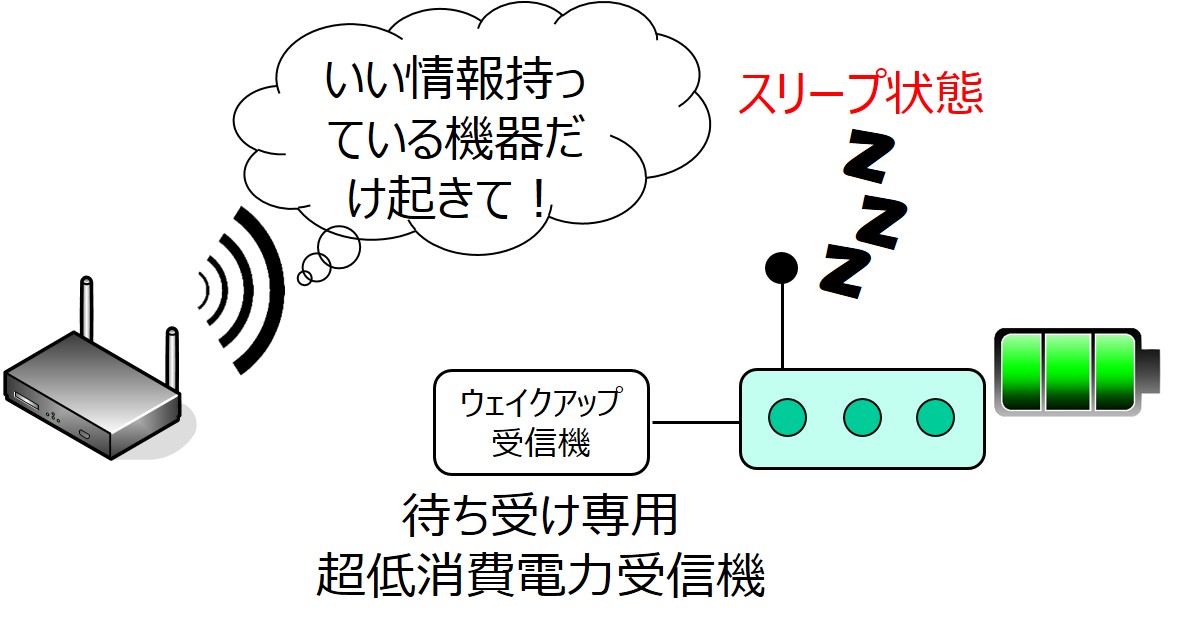
省電力無線IoTネットワーク
無線センサに代表される多くのIoT機器は、バッテリーで動作するため、バッテリー持続時間の延長が大きな課題となります。そこで、大量に配置されたスリープ状態のIoT機器の中からウェイクアップ制御を用いて必要なデータを保有している機器のみを選択的に起動するデータ指向省電力制御を自然エネルギーを活用したエネルギーハーベスト技術等とも組み合わせ、真に必要なデータの収集のみに貴重な無線資源(周波数・エネルギー)を費やすことを目指して研究を行っています。
無線センシング
私たちの身の回りに多く存在する無線通信機器が発する電波の伝搬状況(例えば電波のゆらぎ)は、機器が置かれた場所や人の位置、姿勢、行動により変化します。逆に言えば、電波伝搬状況が分かれば、機器の置かれた場所や人の有無はもちろん、人の姿勢、行動を知ることができます。本研究室では、Wi-Fi信号やBluetooth信号の伝搬状況と機械学習を活用し、身の回りにある様々なモノや人の状態を推定する無線センシングに関する研究を行っています。
群移動センシング
数多くのロボットが無線通信を用いて協力しながら群れのように動作する群移動センシングに関する研究を行っています。特に効率的な移動や通信経路を確保しつつ群れを制御する移動制御について検討を行っています。災害現場や月面など人が行けない過酷な環境でも、被災者や資源を素早く探索するための研究を行っています。
6G通信(セマンティック通信、デジタルツイン)
モバイルデータ通信機器の爆発的な普及により、今後の6G通信では、真に意味のある情報や新鮮な情報のみを送受信する必要があります。AIを用いて画像から意味のある情報だけを抽出して伝送するセマンティック通信や、現実の世界(物理空間)をコンピュータの中(サイバー空間)にそっくり再現するデジタルツインのための通信プロトコルについて研究を行っています。
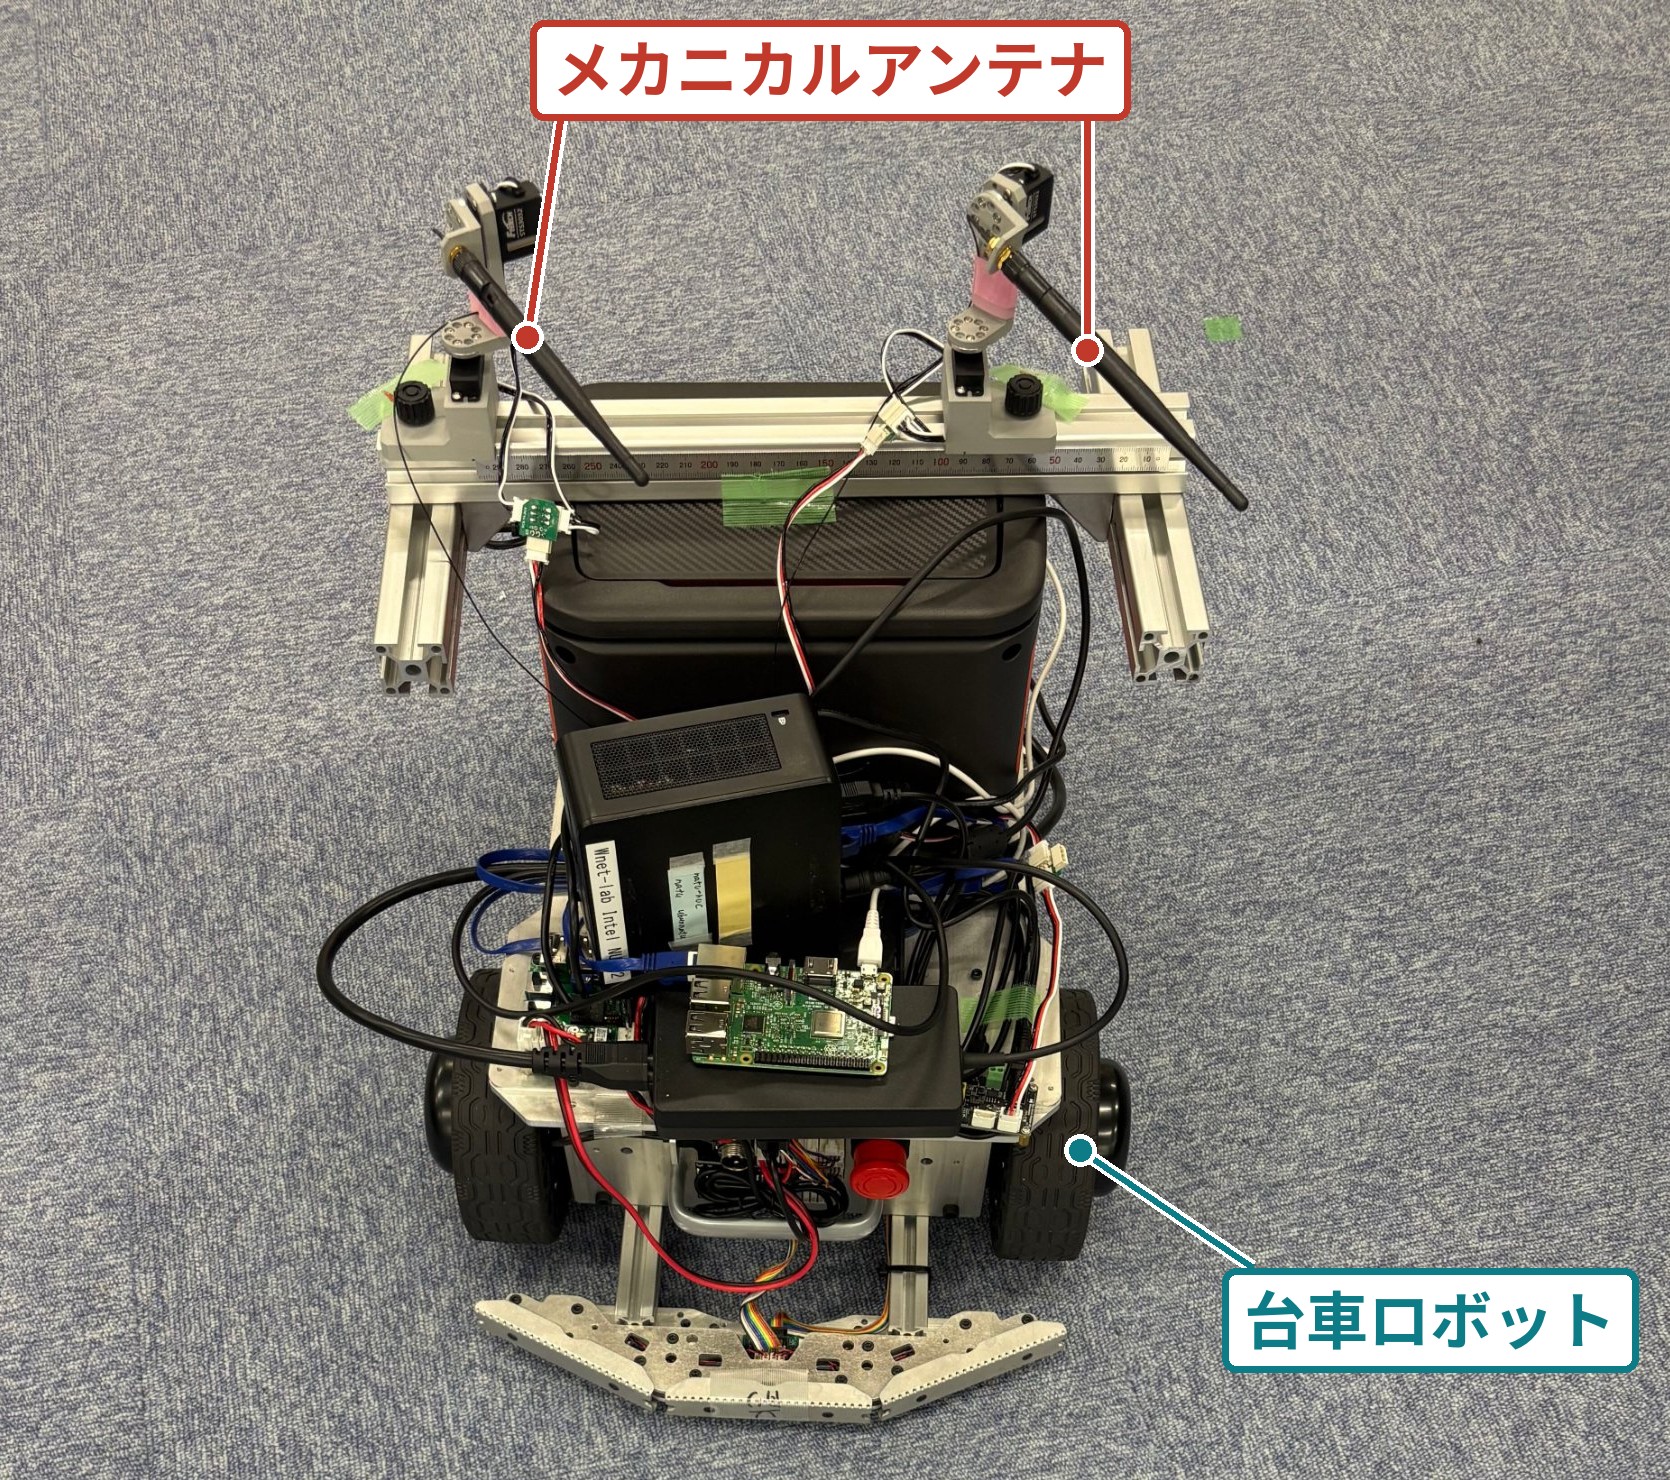
メカニカルアンテナ
Wi-Fi等の無線通信システムのアンテナを機械的に動かすことで、フェージングや偏波といった電波伝搬環境を制御する研究を行っています。メカニカルアンテナを移動ロボットに搭載し、通信相手との通信品質が改善する位置を探索する技術や、アンテナを動かすことで、無線センシングの正確性を改善する技術について研究を行っています。
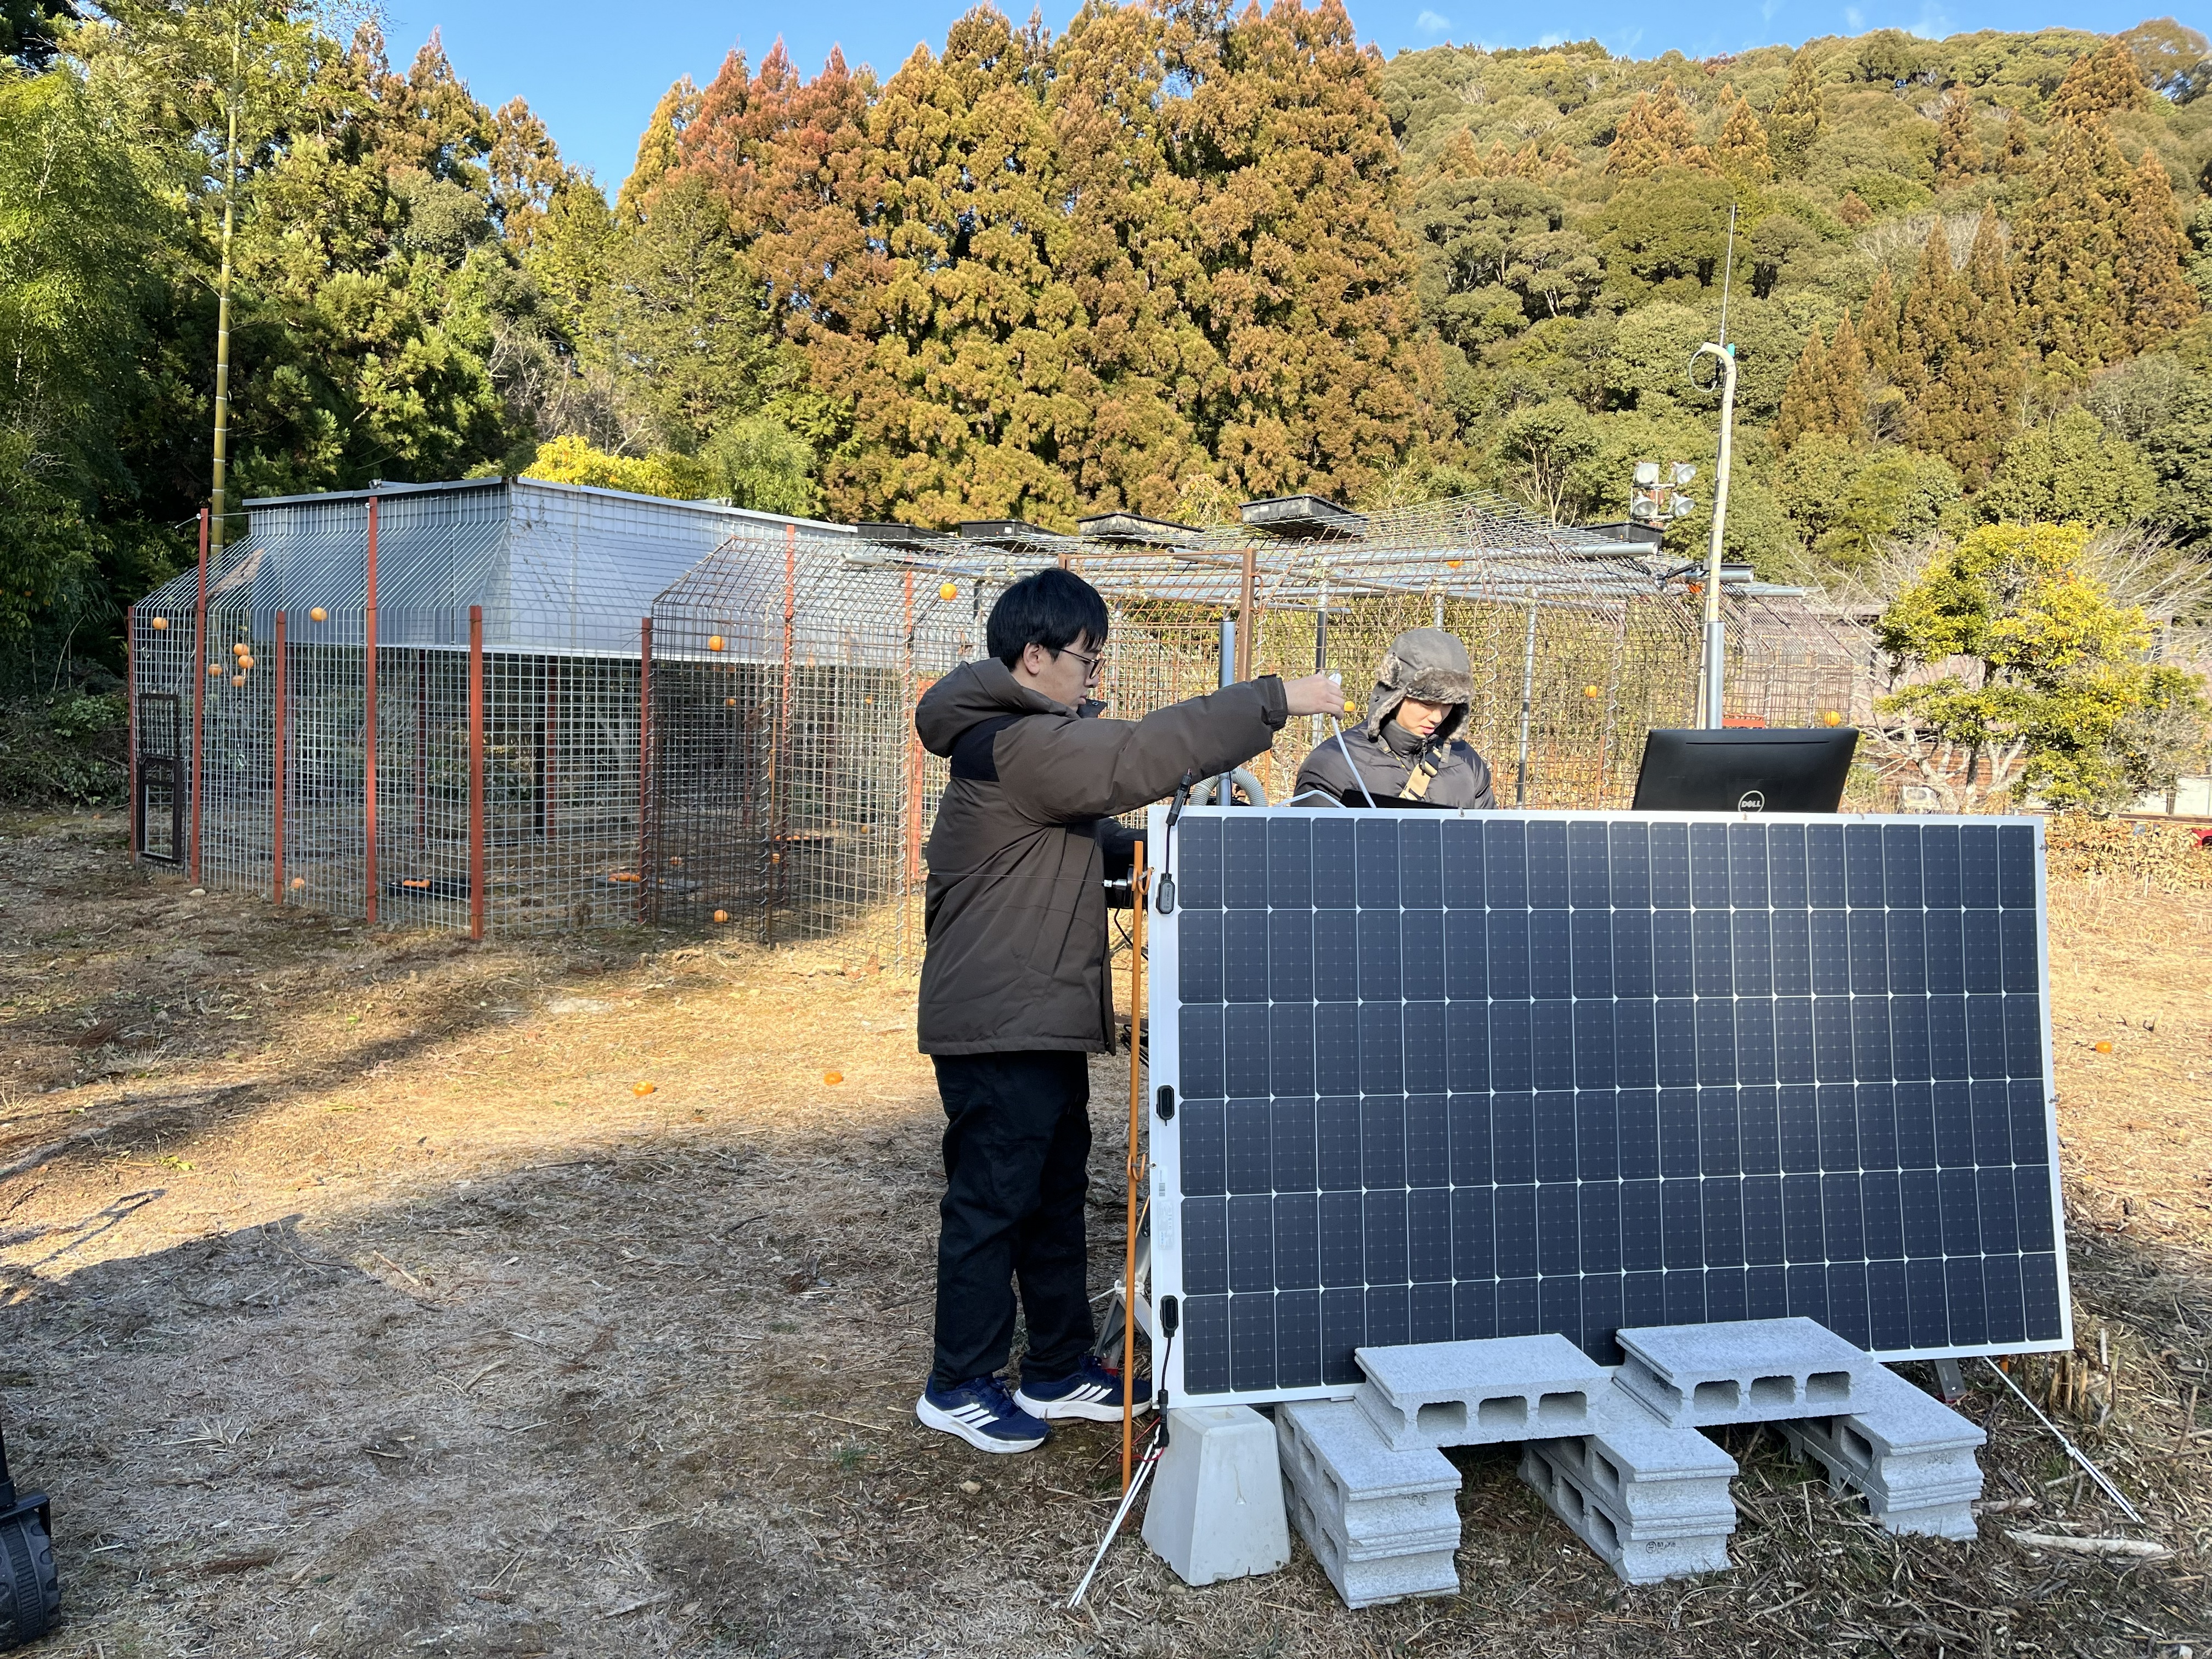
獣害対策向けIoTシステム
野生鳥獣による農作物被害は深刻な地域課題となっており,多くの自治体で広域的な鳥獣捕獲強化が進められています。しかし、捕獲人材の減少・高齢化、過疎化による耕作放棄地の増加のため、人手による捕獲には限界があります。そこで、IoT技術と無線通信技術を用いた捕獲檻等の罠監視・制御システムの開発や植林地での野生動物検知・通信システムの開発を行っています。